
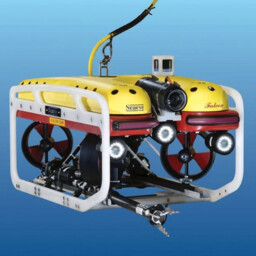
(2) Zupt развертывает технологию 3D-инспекции подводных объектов для кампании в Мексиканском заливе
Рынок подводных систем фотограмметрии и структурированного света не столь уж широк. Представлю нескольких существенных участников:
🇨🇦 Voyis (Канада, Онтарио, Уотерпи): один из главных конкурентов. Их система Recon LS (и более мощная Discovery) - это специализированный модуль лазерного сканирования + камера, но без встроенного IMU/INS. Voyis Discovery (и Discovery Stereo) – стереокамеры со встроенным IMU, с немедленной обработкой, для ROV, для глубин до 4000 м, генерируют облака точек в реальном времени.
🇨🇦 2G Robotics (Канада, Онтарио, Уотерпи): производитель решений для подводного мониторинга конструкций. Приборы серий ULS используют технологию лазерных линий (структурированный свет) для создания камерой мгновенных профилей конструкций. 2G Robotics ULS-500 PRO в режиме динамического сканирования (с ROV/AUV) генерирует плотные облака точек в реальном времени - создает 3D-модели.
🇩🇰 EIVA (Дания): известны своим программным обеспечением (Navipac/Navimodel), которое превращает данные с обычных видеокамер ROV в 3D-модели постфактум. Это программное решение-конкурент, позволяющее обойтись без специального аппаратного модуля Zupt, если оператор готов пожертвовать скоростью получения модели в реальном времени. Но уже есть и решение Voyis VSLAM Powered by EIVA NaviSuite – генерирует облака точке в реальном времени из данных стереокамеры Discovery Stereo. NaviModel интегрирует батиметрию, лазерные данные, сонарные изображения и фотограмметрию.
🇳🇿 Boxfish Robotics (Новая Зеландия): предлагают интегрированные платформы AUV/ROV, где высокоточная визуальная навигация и построение карт являются базовыми функциями аппарата, не требующими добавления отдельного навесного модуля.
Система Zupt выделяется на их фоне своей ориентацией на максимальную энергоэффективность и возможность генерации разреженных моделей прямо во время миссии для контроля качества, что критично для сокращения количества судо-дней при обследовании сотен глубоководных платформ.
Отмечу, что уже можно говорить о тренде перехода от решений «аппарат + внешний сенсор + внешняя навигация + отдельное ПО» к решениям типа «аппарат со встроенным 3D-зрением, SLAM и бортовой обработкой данных». Этот тренд не универсален, но мы видим все больше примеров решений, «как у Boxfish Robotics».
🇷🇺 Не знаю, есть ли аналог системы 3D Recon V2 в России. Если и есть, я его не нашел (в сочетании форм-фактора, встроенного INS и рабочих глубин). У ООО Гидроскан есть система VSLAM с построением облака точек в реальном времени, но на существенно меньшие глубины. Впрочем, это не значит, что аналогов нет, просто я о них, возможно, не осведомлен.
Есть проект «Подводный 3D-сканер» у Университета НТИ 2035, но там пока нет коммерческого продукта. МЭМС и инерциальные навигационные системы на их основе в России производят, например, «Лаборатория микроприборов», «Гиролаб», «Миландр». Их применяют, в том числе, на подводных аппаратах. В «НИИ телевидения» (Росэлектроника/Ростех) разрабатывают адаптивные системы подводного видения (АСПВ) для глубин до 6000 м. ||
► SeaRobotics в Telegram | на RoboTrends | в Max