
Четвероногий робот превратился в навигатора для микродрона.
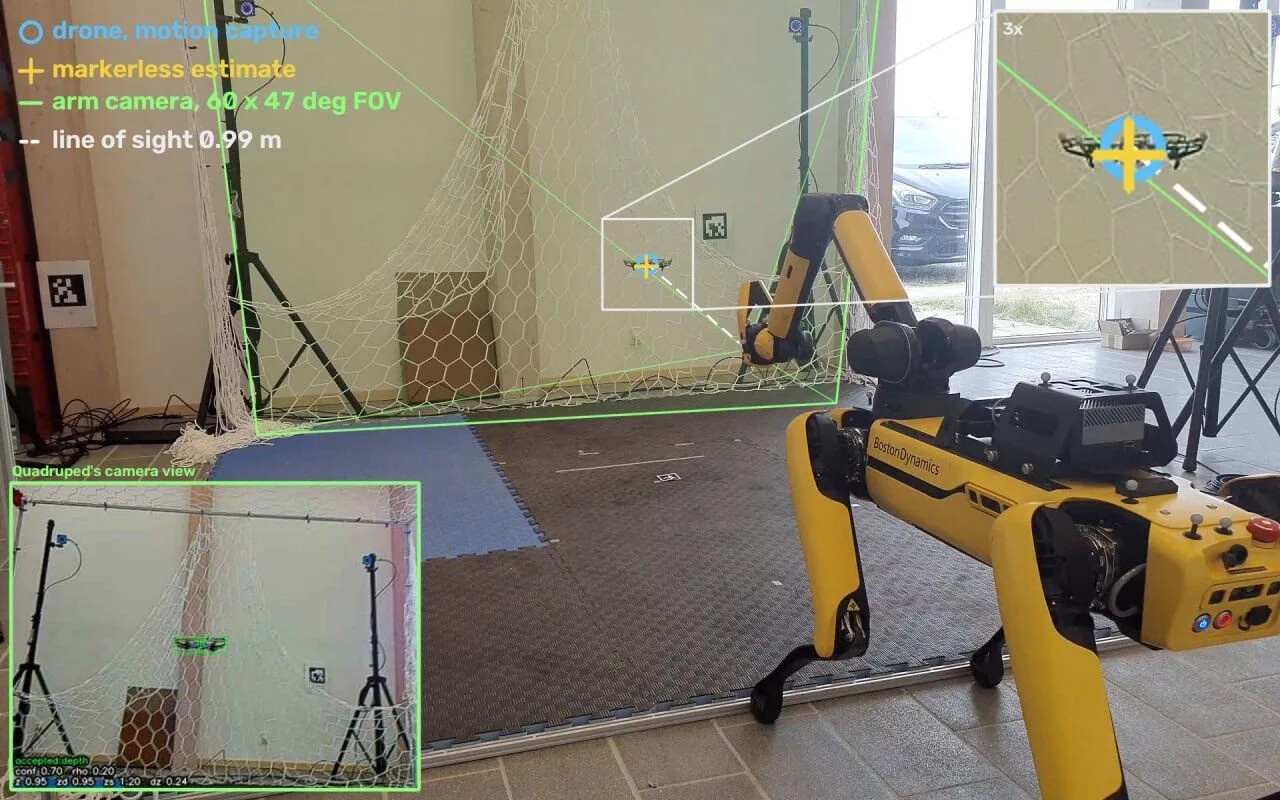
🔸 Специалисты из Копенгагена разработали систему, где робот Boston Dynamics Spot помогает крошечному дрону ориентироваться без GPS и без дополнительных сенсоров. Камера, установленная на манипуляторе робота, отслеживает положение 37-граммового беспилотника и передаёт ему координаты по радиоканалу.
Обычно дронам для автономного полёта нужны:
🔸 GPS — но он не работает в помещении и под землёй;
🔸 лидары и стереокамеры — слишком тяжёлые;
🔸 визуальные маркеры — требуют подготовки среды;
🔸 мощный бортовой компьютер — не влезает в граммовую нагрузку.
Получается замкнутый круг: чем меньше дрон, тем полезнее он в труднодоступных местах, но тем сложнее ему понять, где он находится. Исследователи перенесли задачу локализации с дрона на наземного робота. В роли наблюдателя выступил Boston Dynamics Spot, оснащённый манипулятором с RGB-D-камерой. Схема работает так:
🔸 Spot смотрит на дрон. Камера на манипуляторе находит крошечный беспилотник в кадре и оценивает его 3D-положение.
🔸 дрон получает внешнюю оценку позиции.
🔸 встроенный инерциальный блок помогает сглаживать измерения и лететь, когда связь на мгновение пропадает.
🔸 если обзор перекрыли — дрон не падает. Он продолжает полёт на инерциальных датчиках, а после восстановления видимости система снова подхватывает его.
Такая робособака может передвигаться по территории и обеспечивать навигацию микродрона там, где нет GPS. При этом самому беспилотнику не нужны визуальные метки или тяжёлые датчики. Технология перспективна для обследования трубопроводов и труднодоступных помещений.
Подписывайтесь на Беспилот